 Genflint
前作がトルク不足でまともに歩けなかったので、トルクの高いモータに変更しつつ、本体も肉厚に改良してみました。
電子パーツ
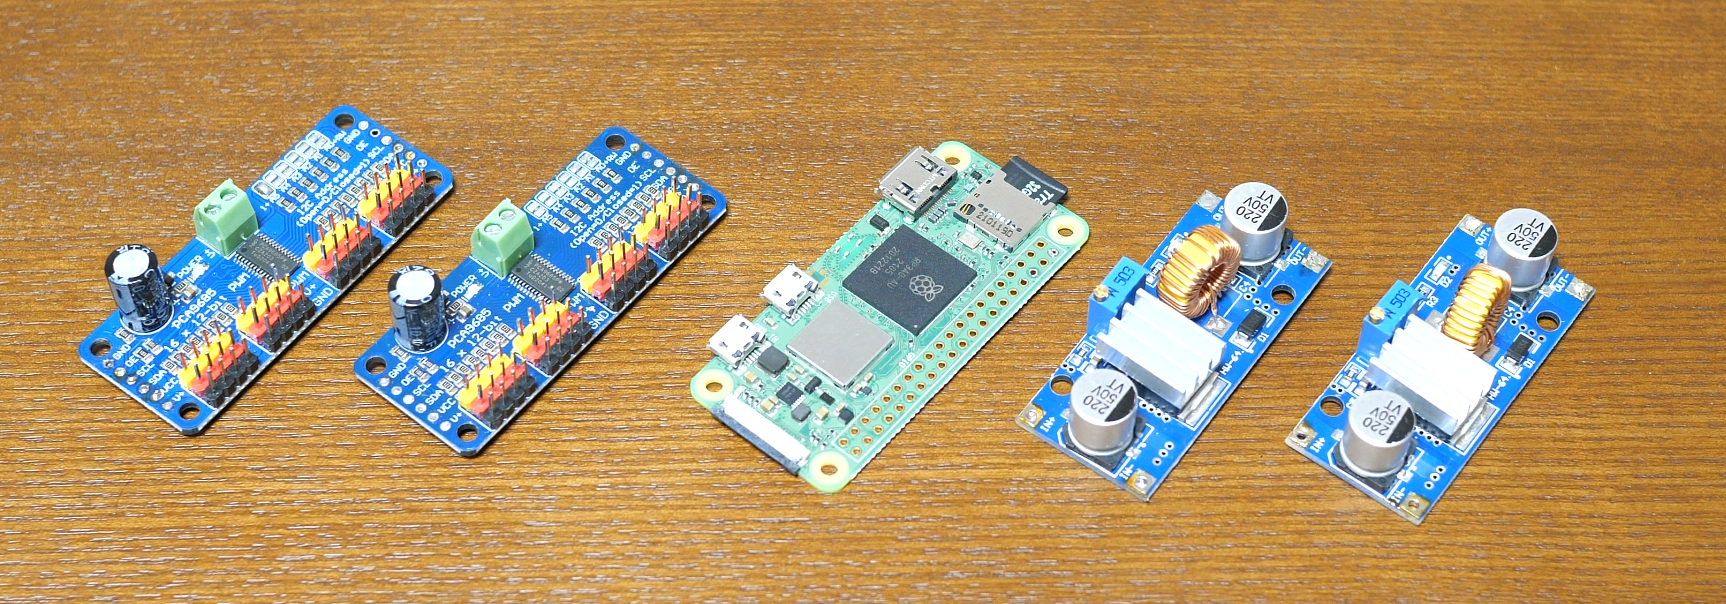
基板
左からサーボコントローラ、Raspberry Pi Zero 2 W、DC-DC 降圧コンバーター
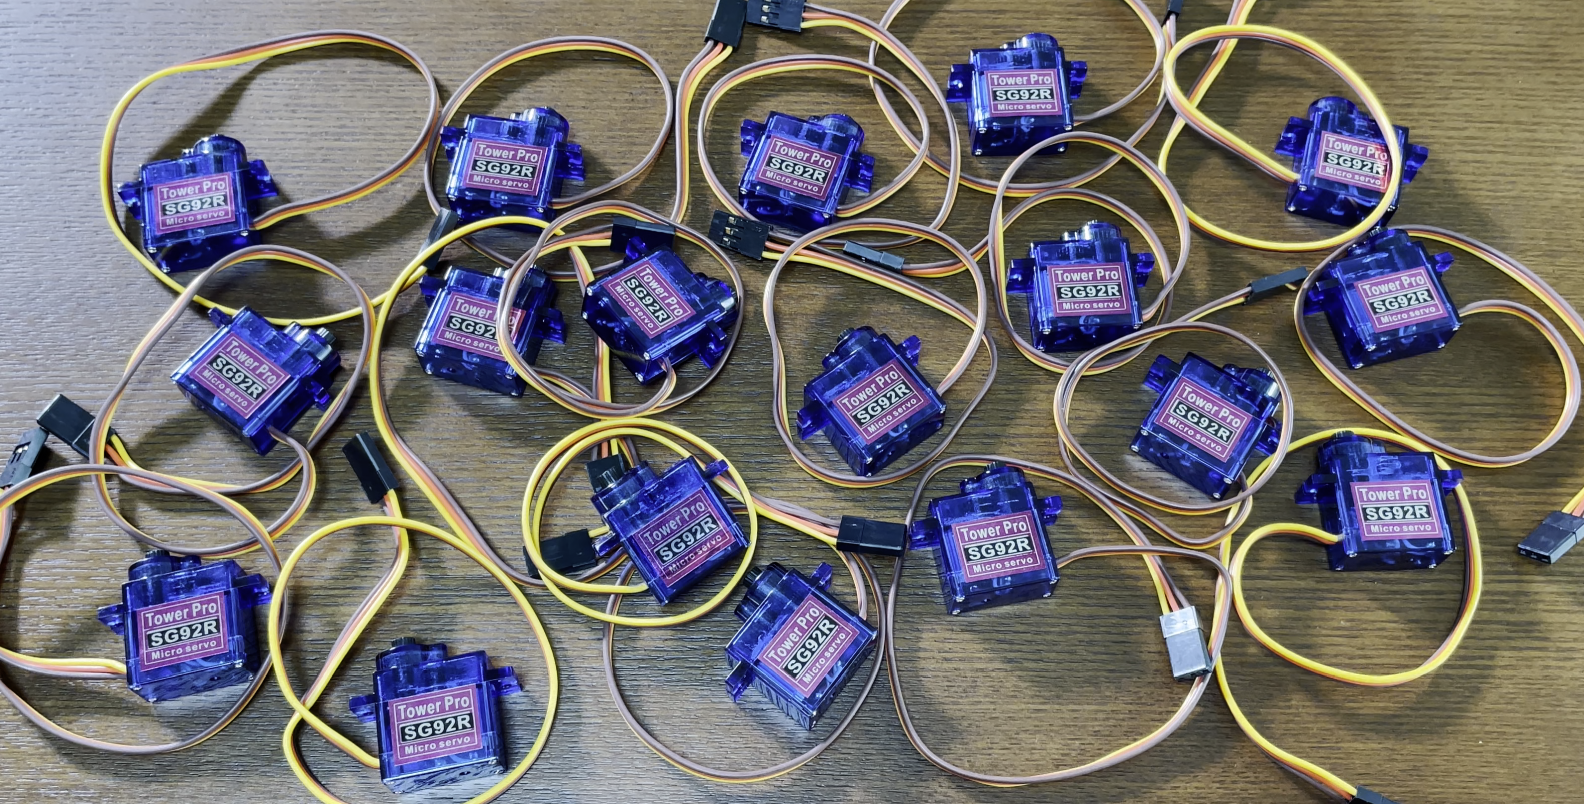
サーボモーター
高トルクサーボの SG92R を大人買い
他の細かいパーツは省略。
プラパーツ
いつものように Blender でモデリング
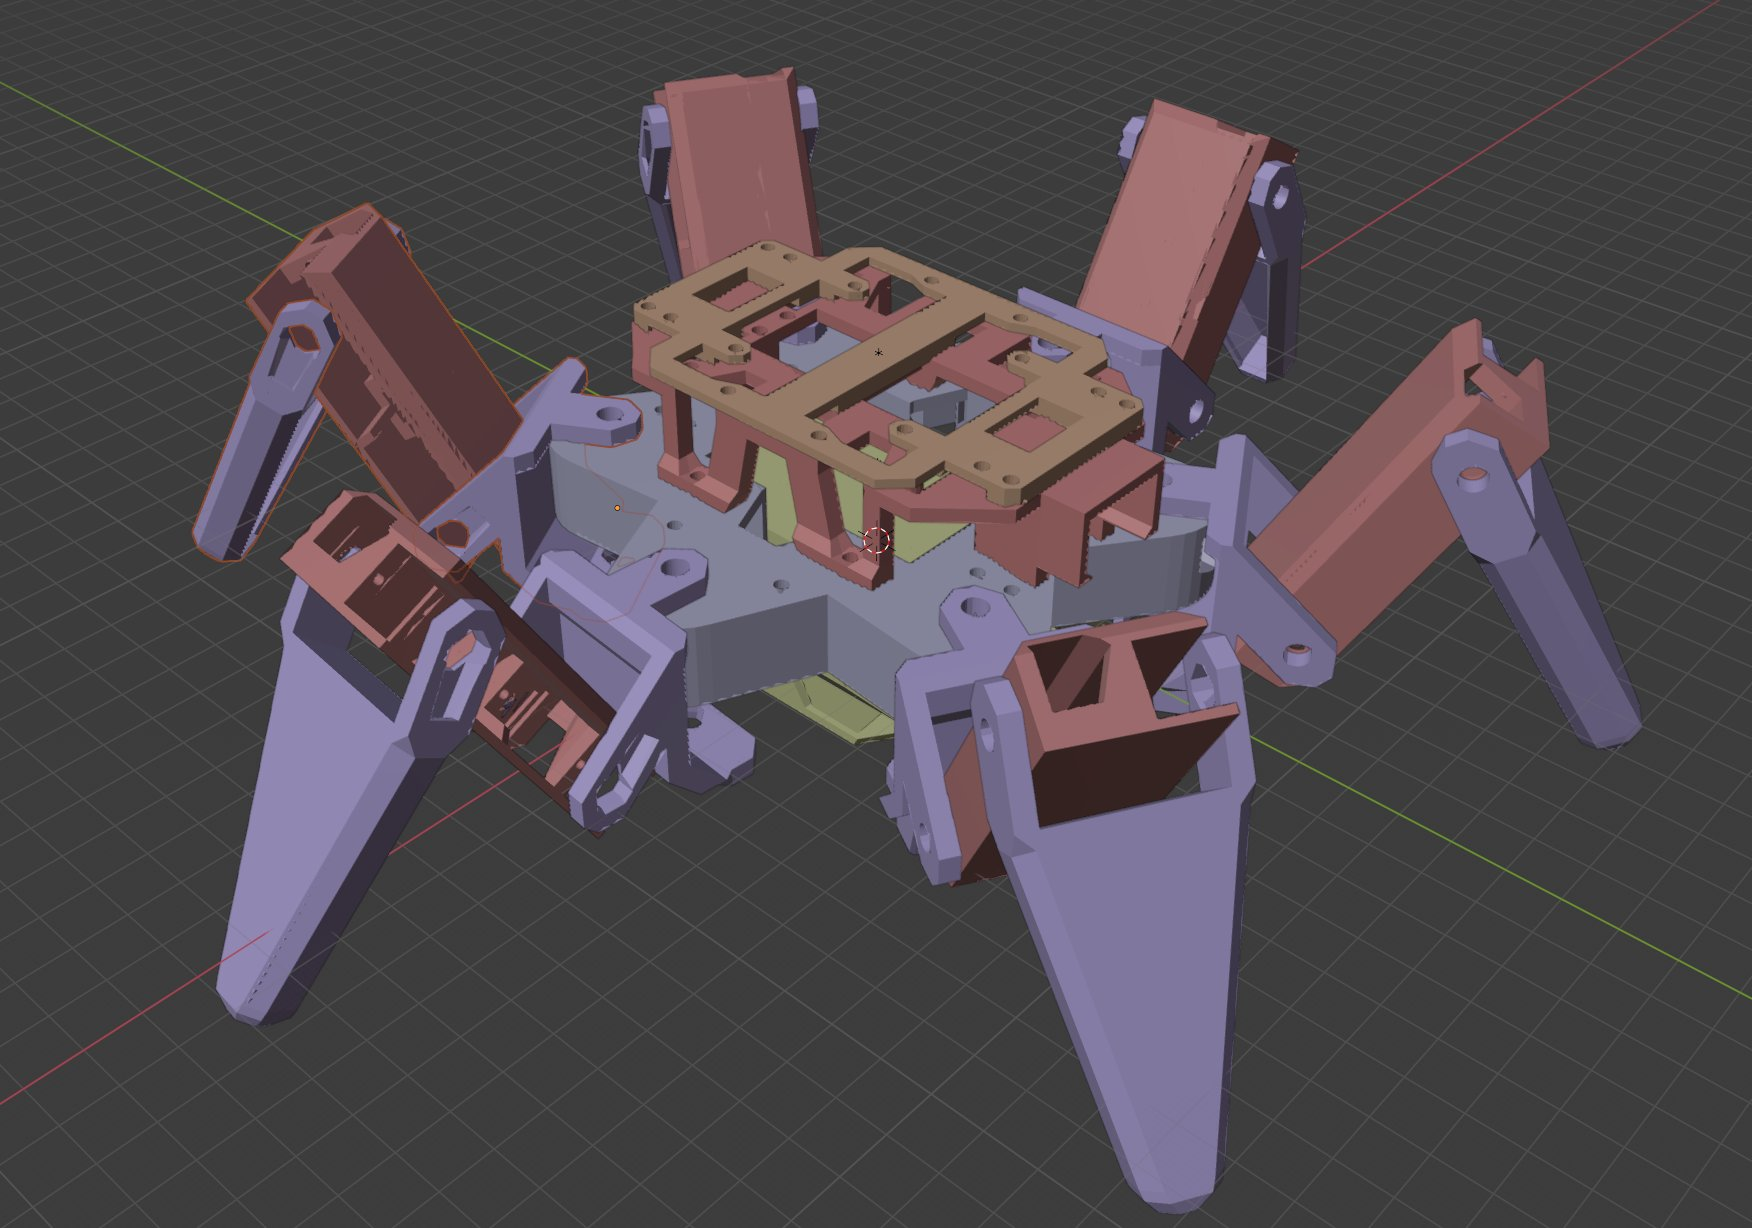
ちなみにシーン機能を使うと、印刷するための配置や組み立てた配置を管理出来て便利
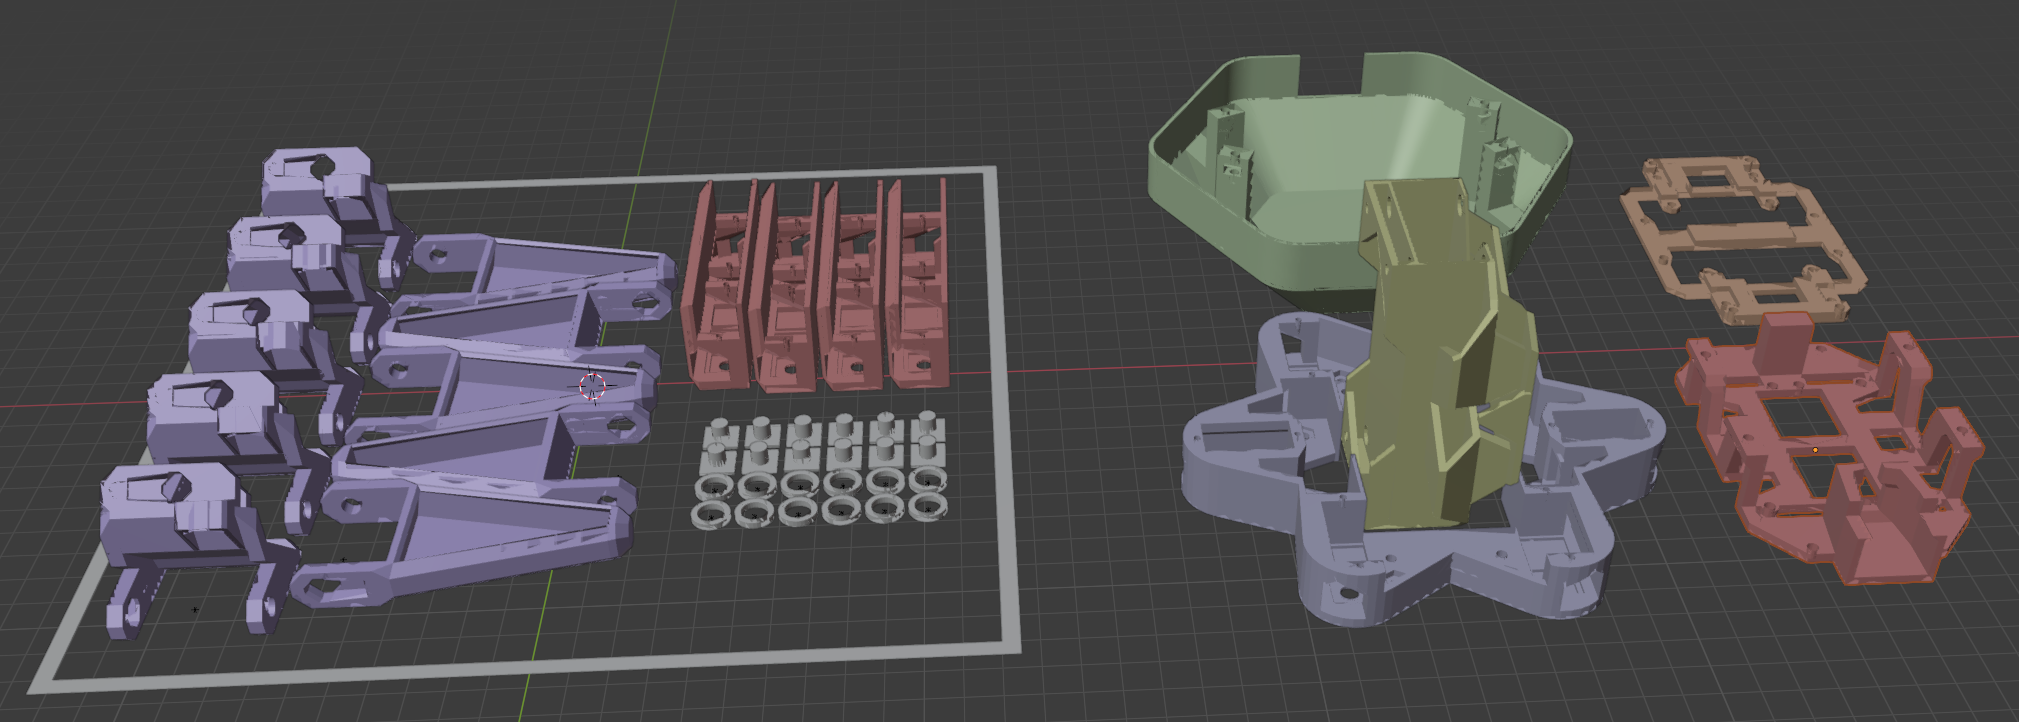
3D プリンタ―で印刷
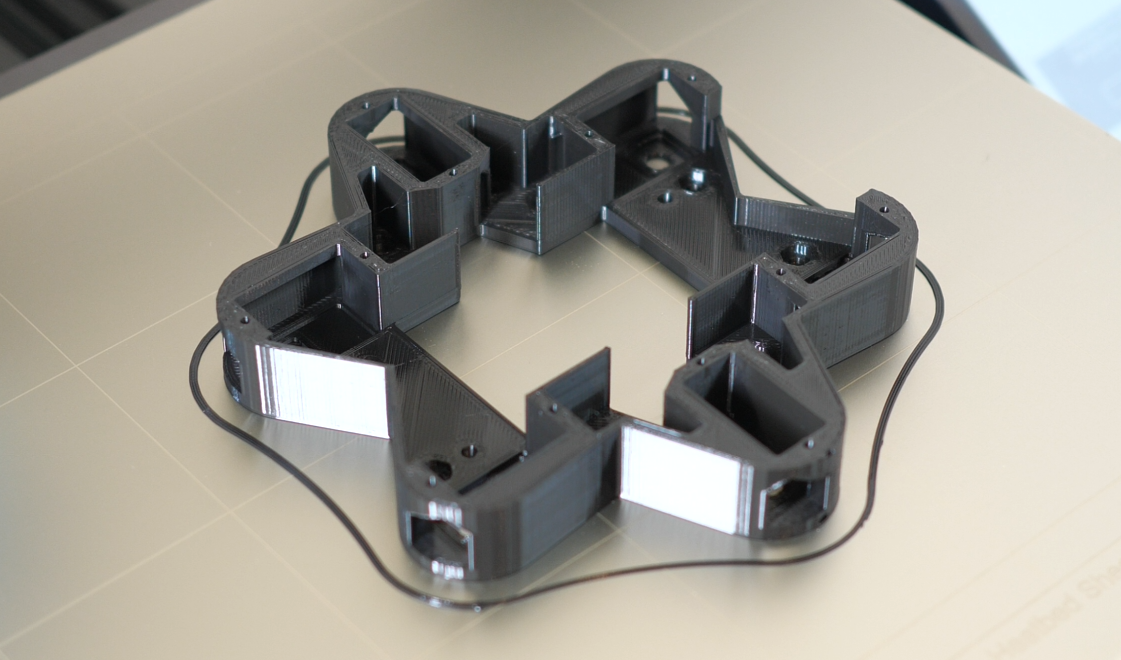
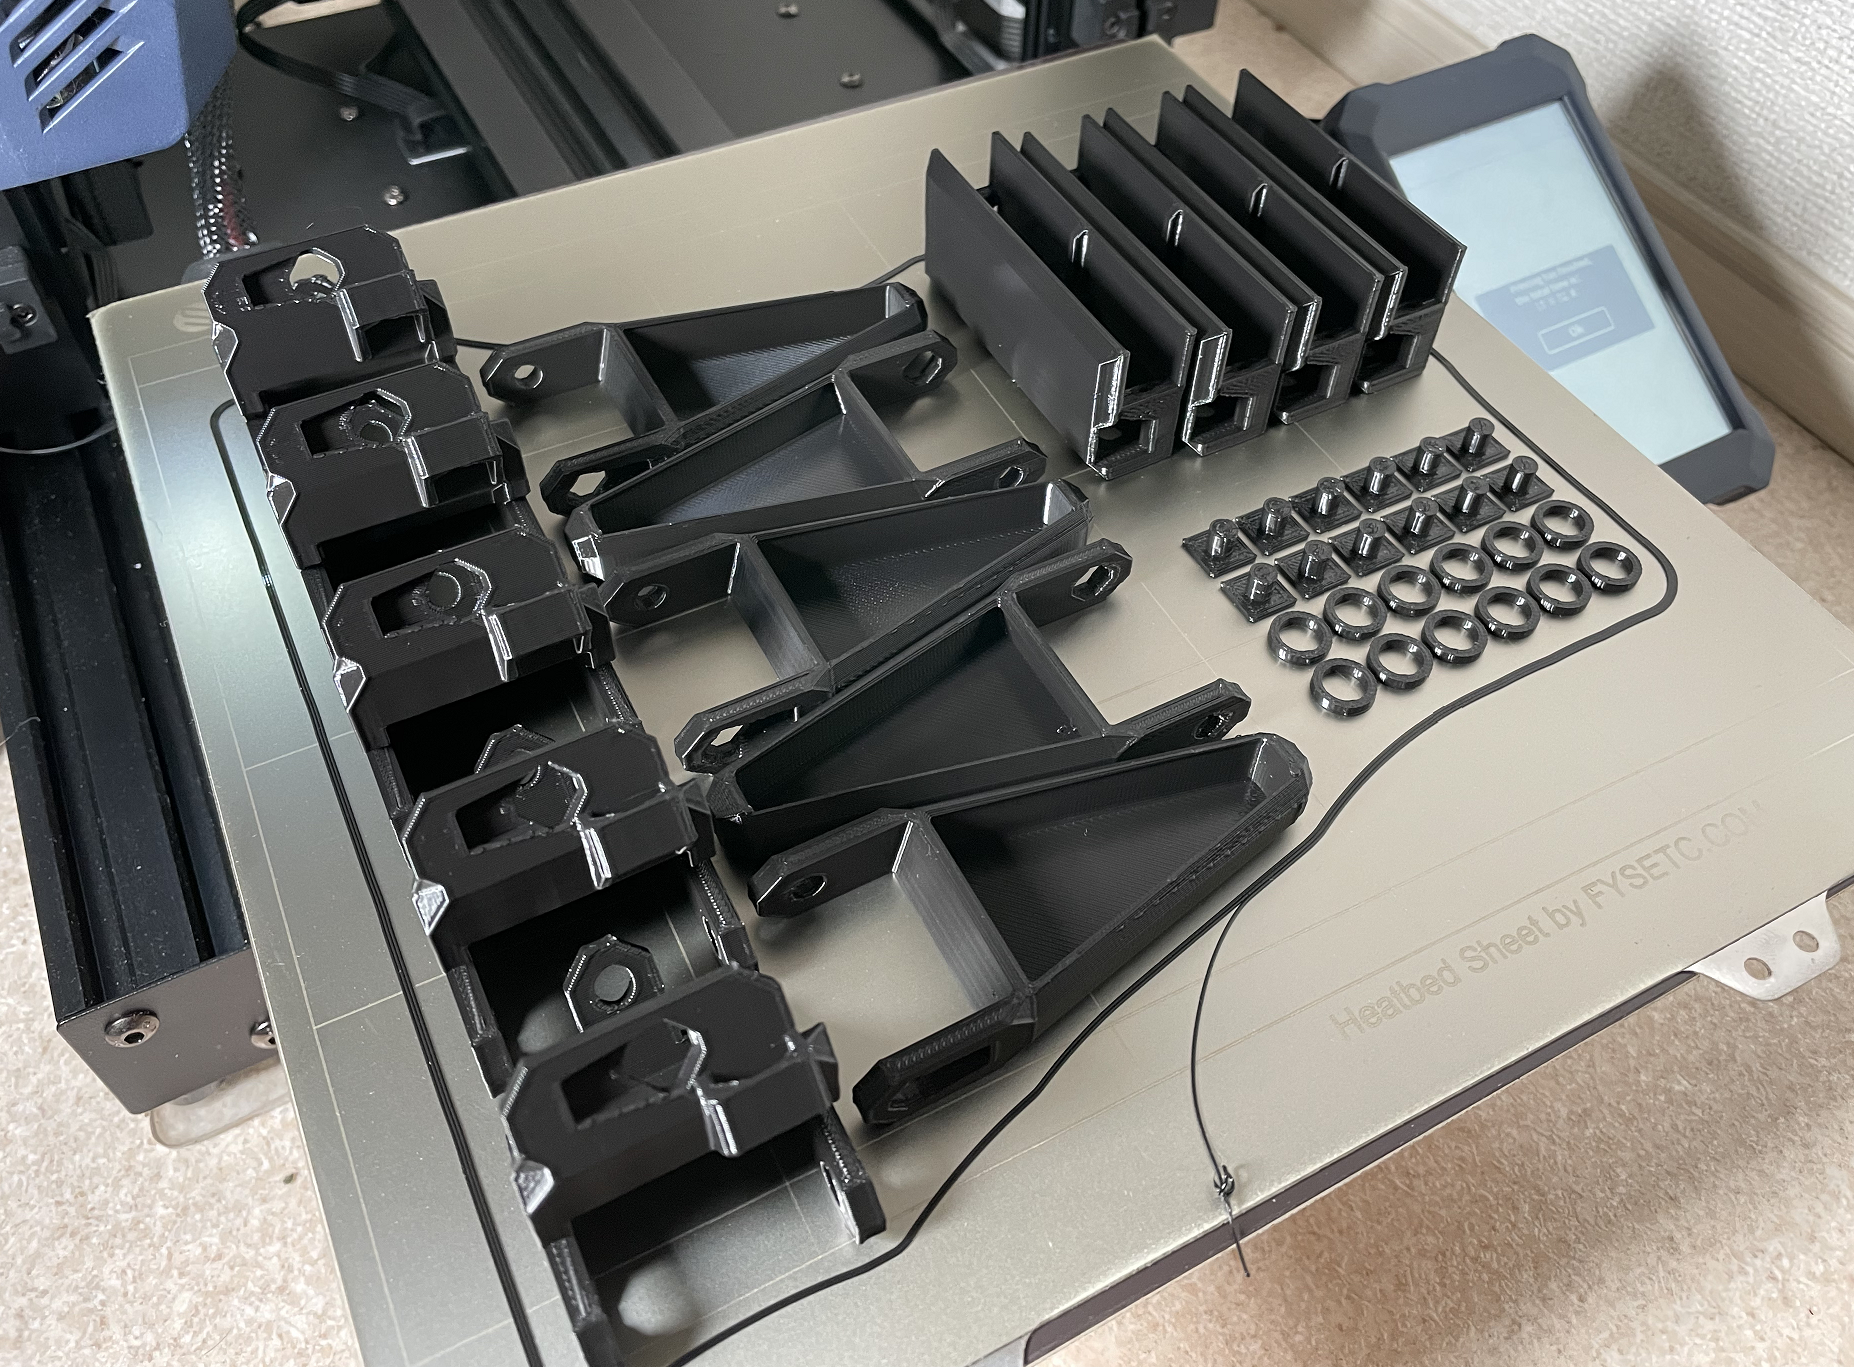
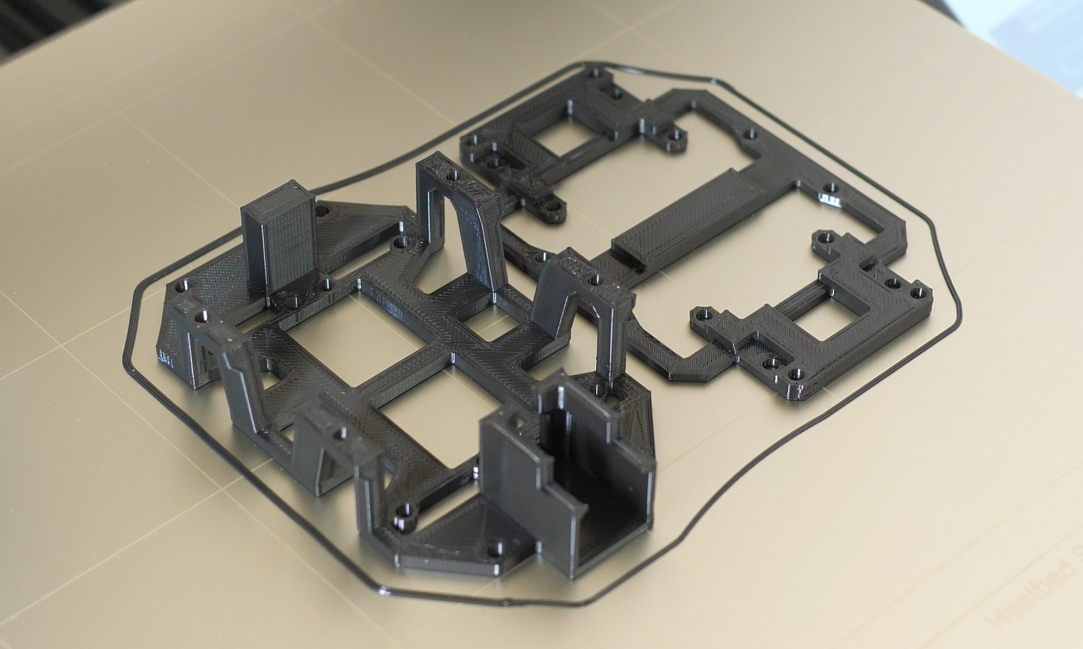
サポーターに頼らない形状作りもだいぶ慣れてきました。
ボディ
アーム
基板固定用
バッテリーケース
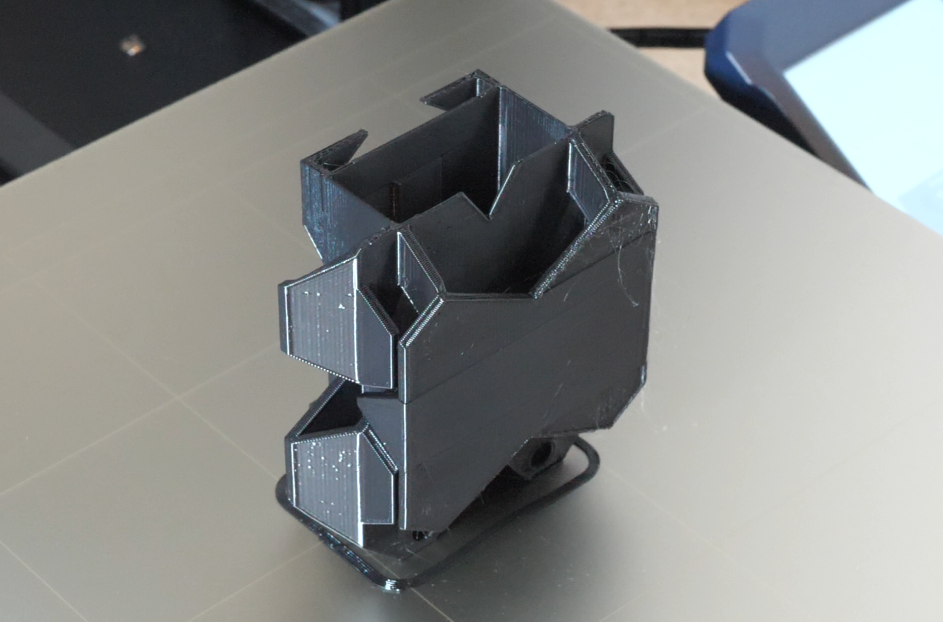
カバー
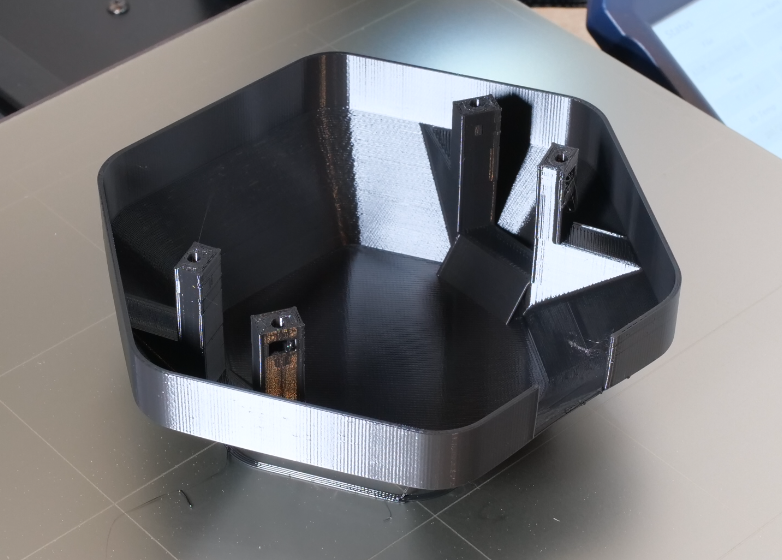
組み立て
ボディにモーターを取り付け
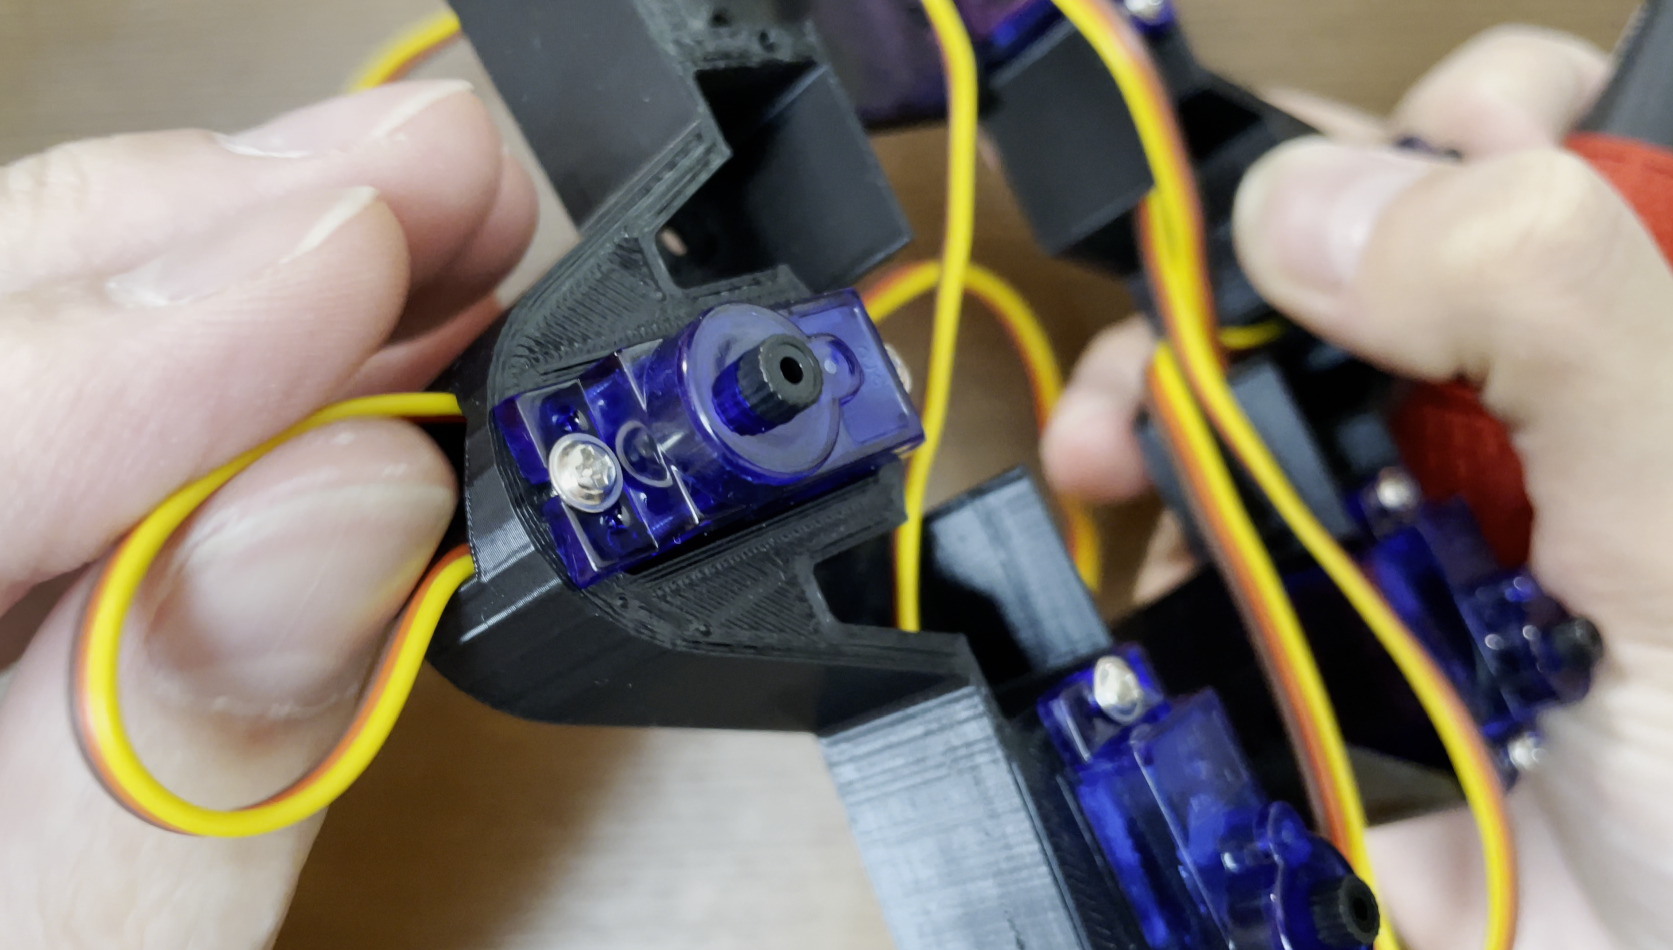
モーター制御基盤を組み込み
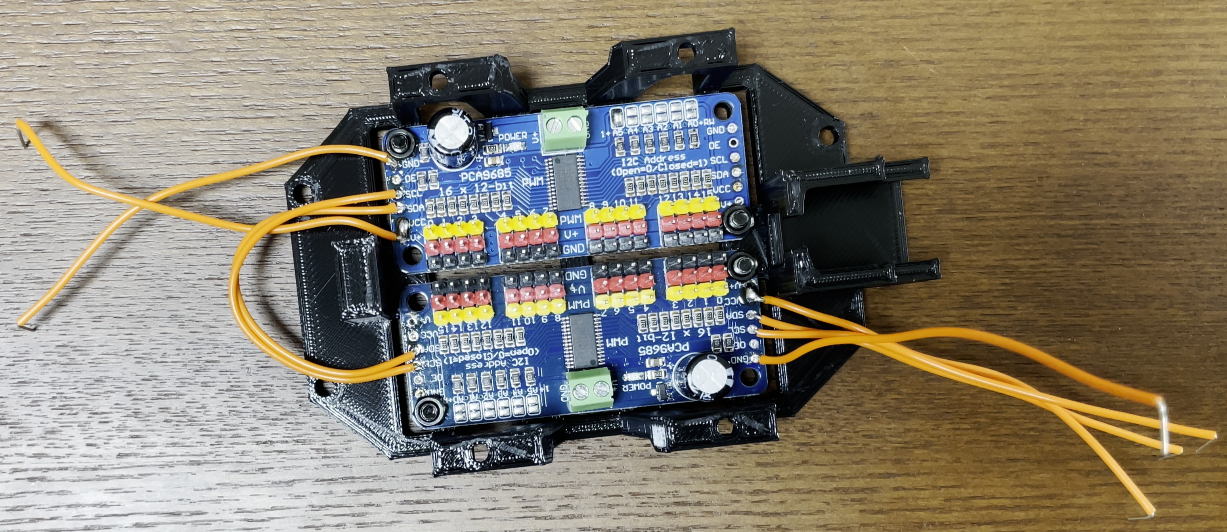
ボディに取り付け
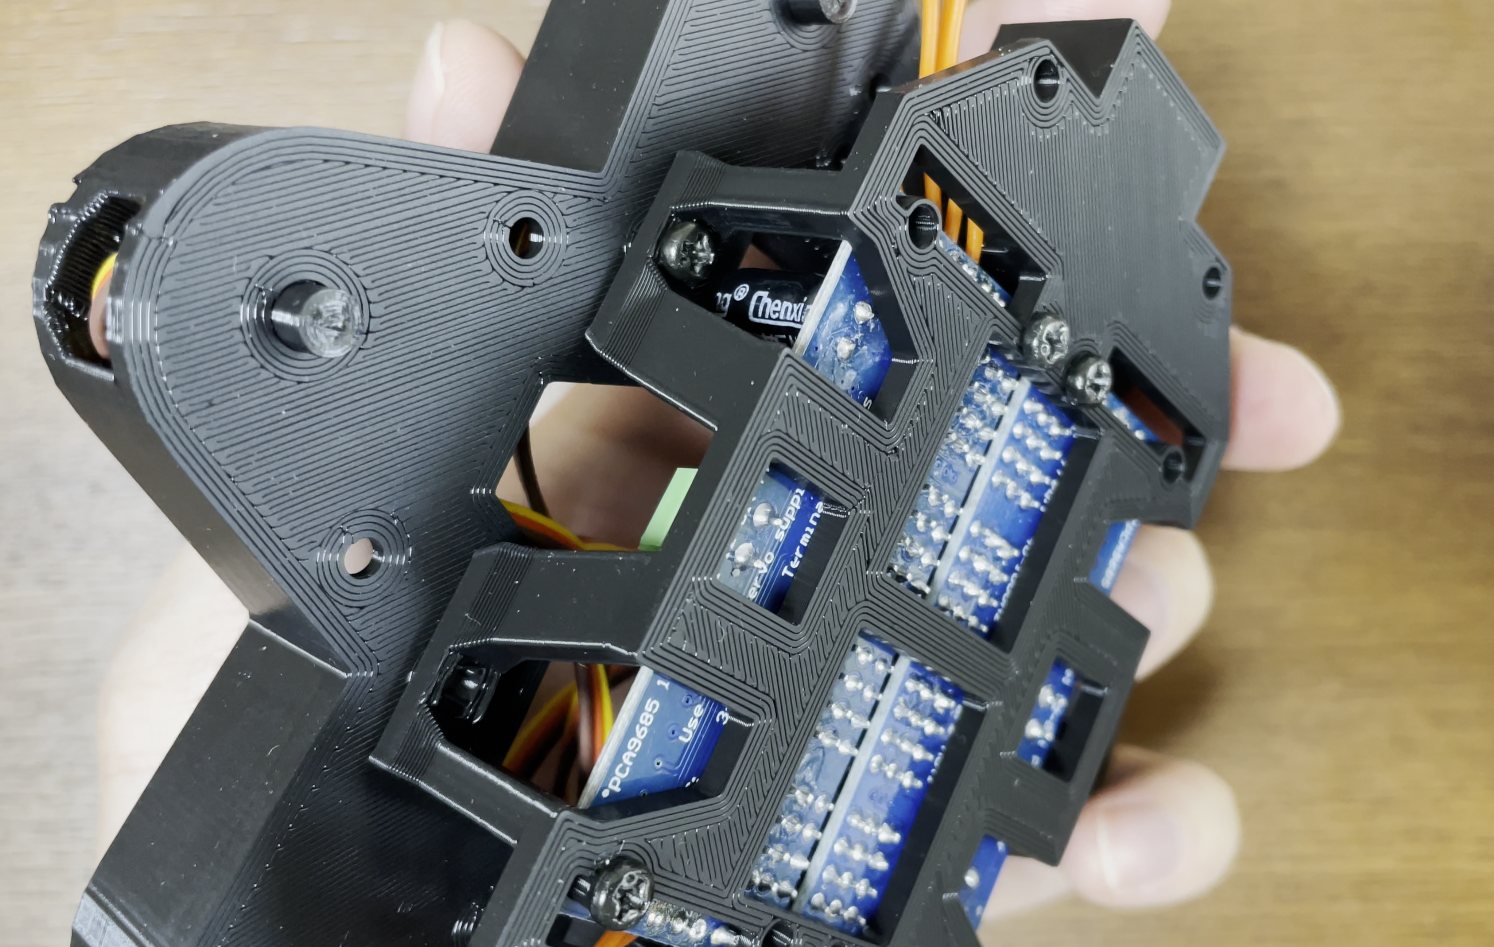
足のパーツを作成
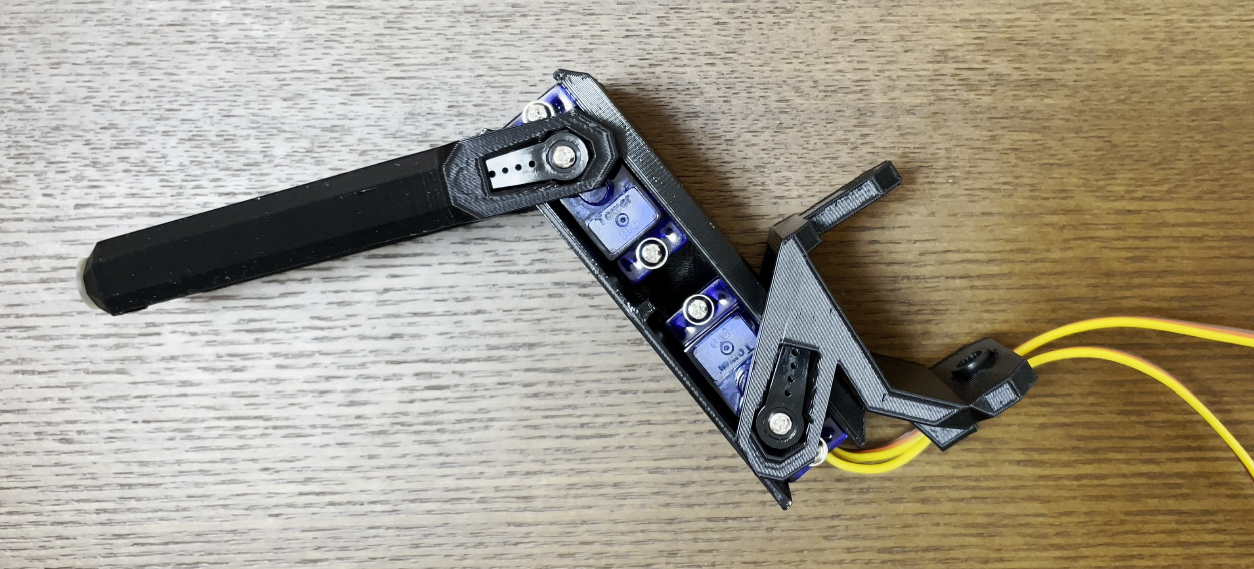
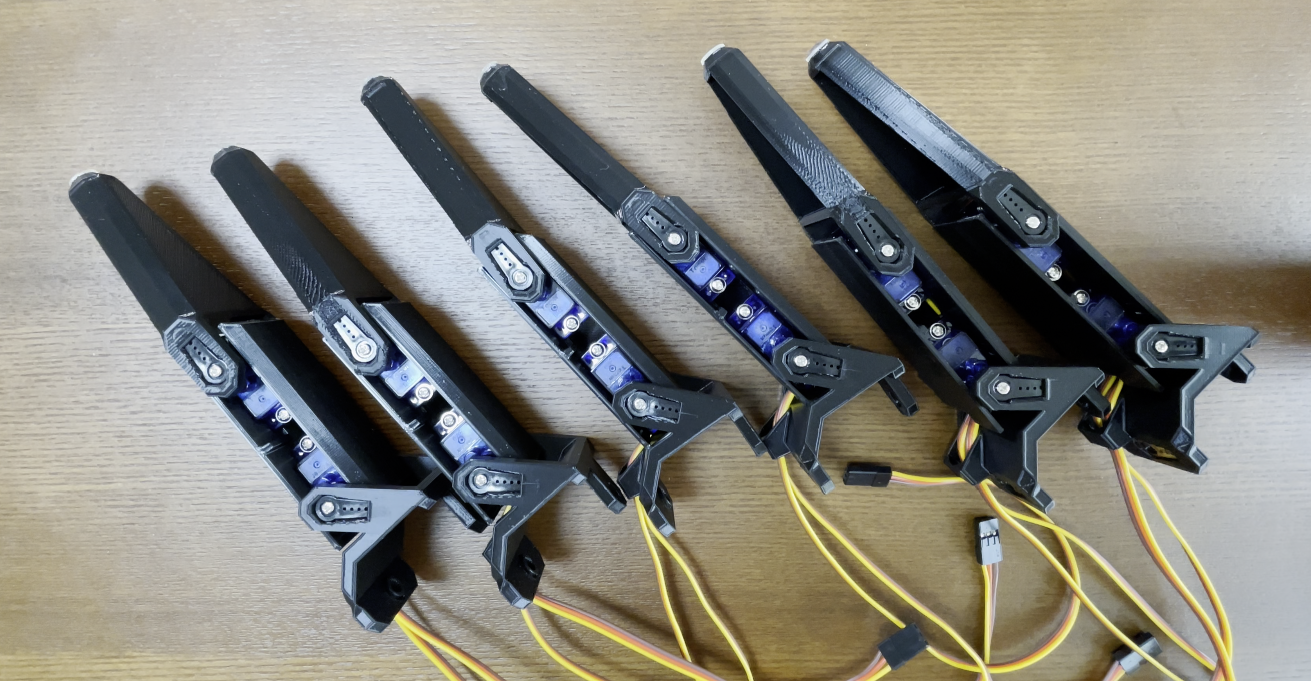
足を取り付けて配線
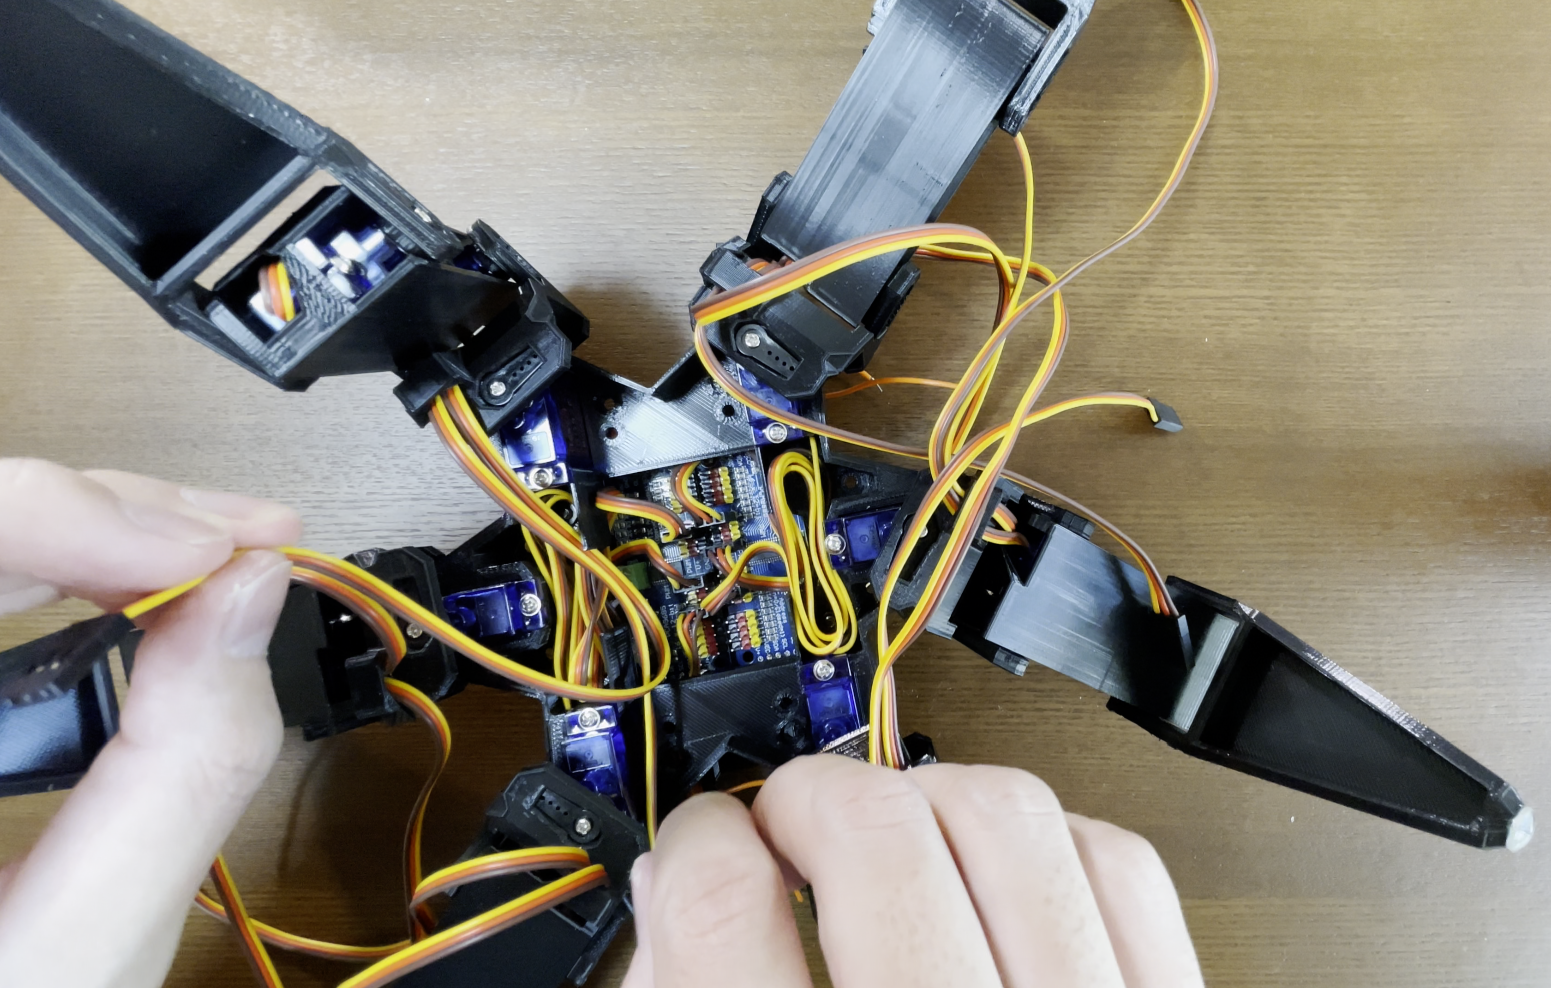
その上からバッテリーケースを取り付け
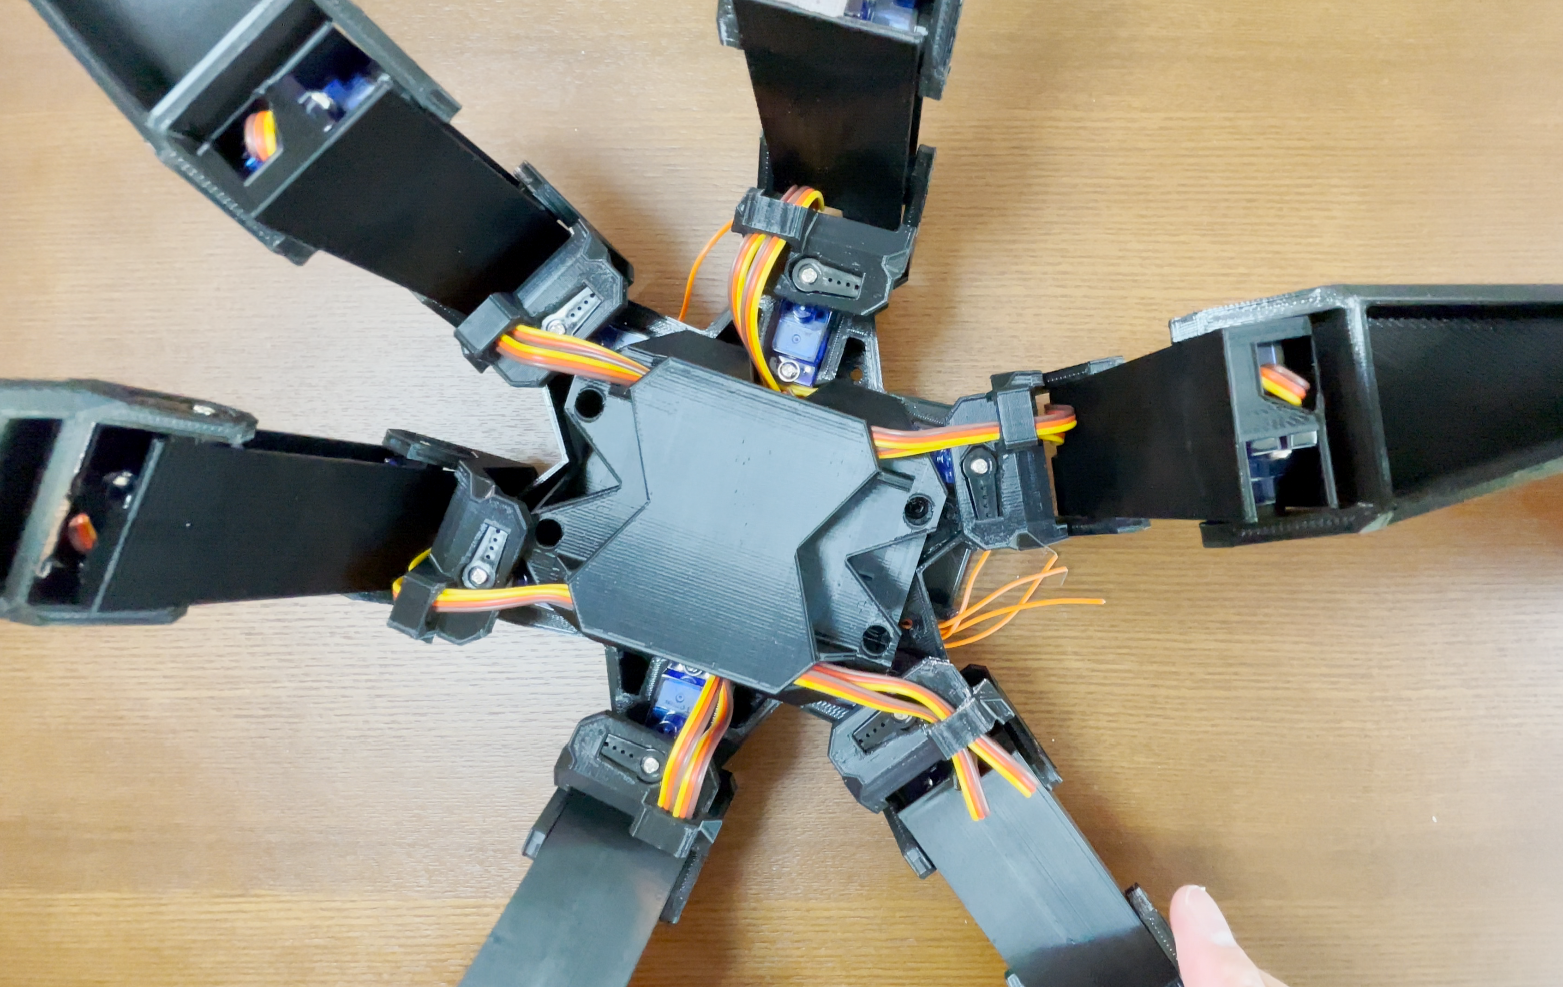
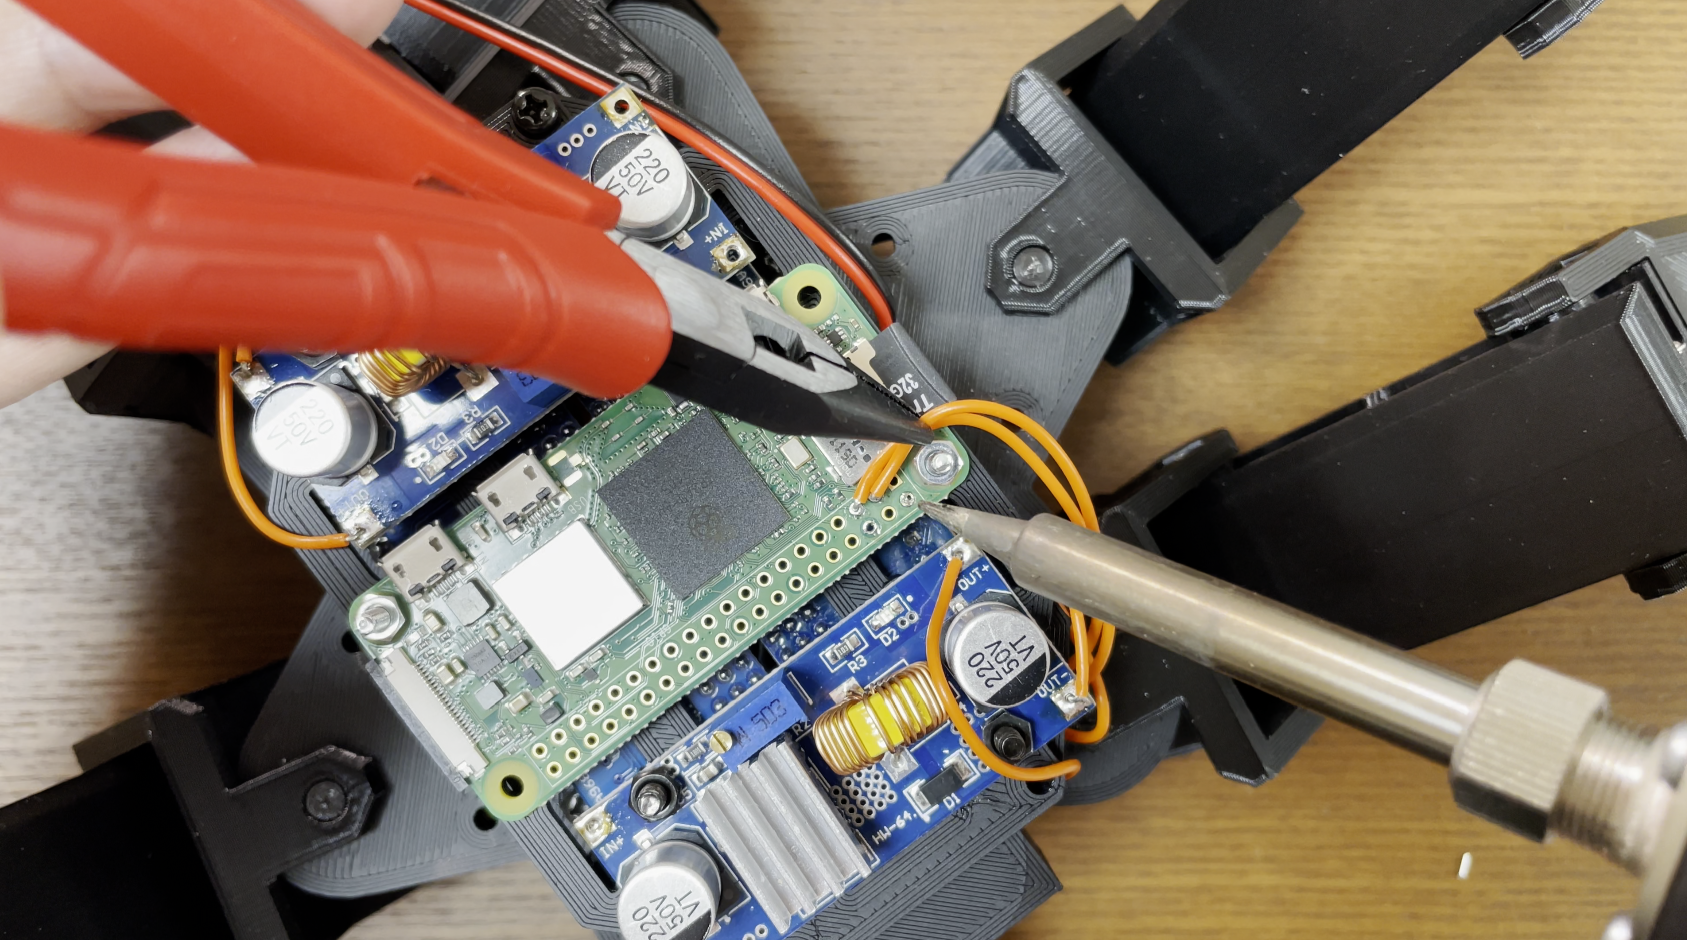
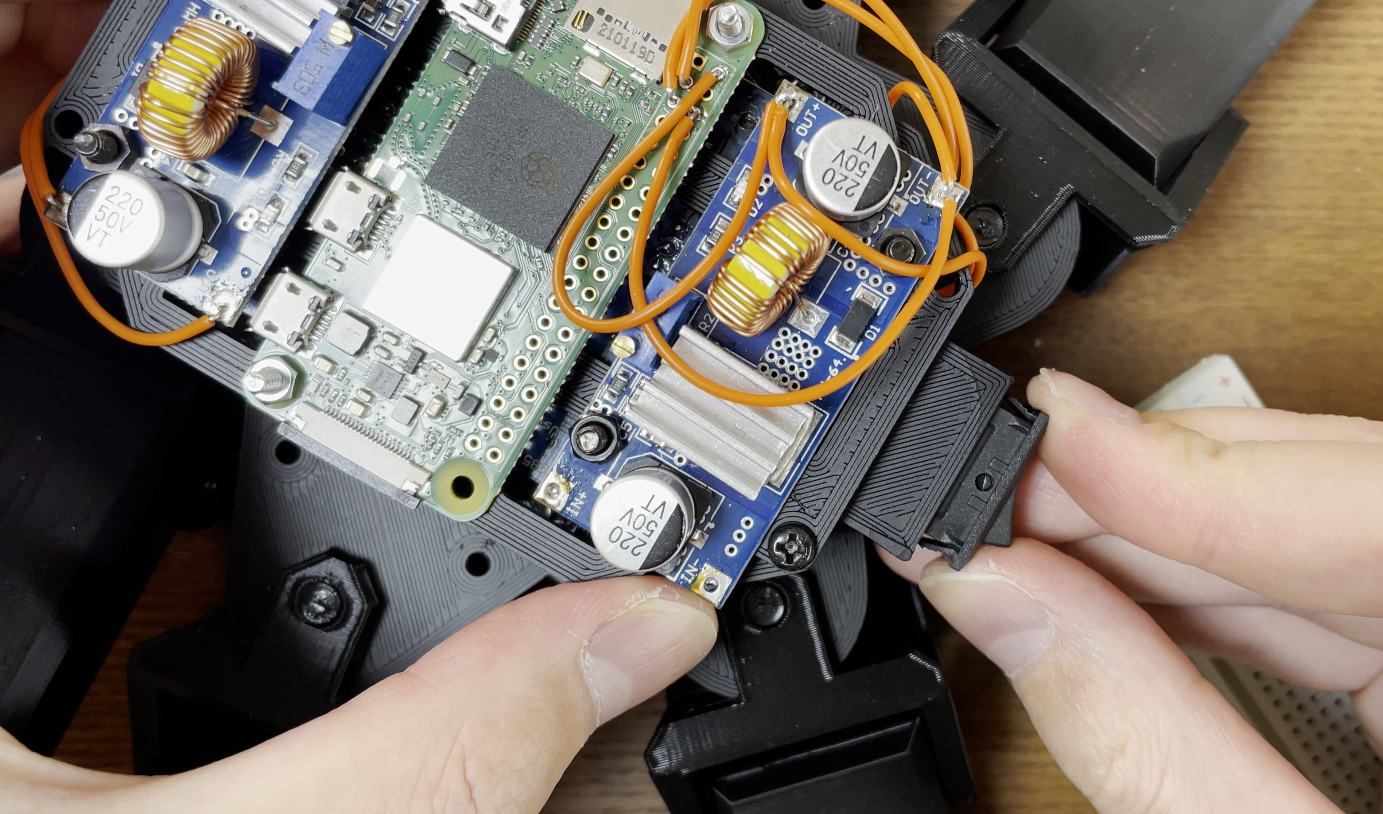
ひっくり返してラズパイと電圧変換を取り付け
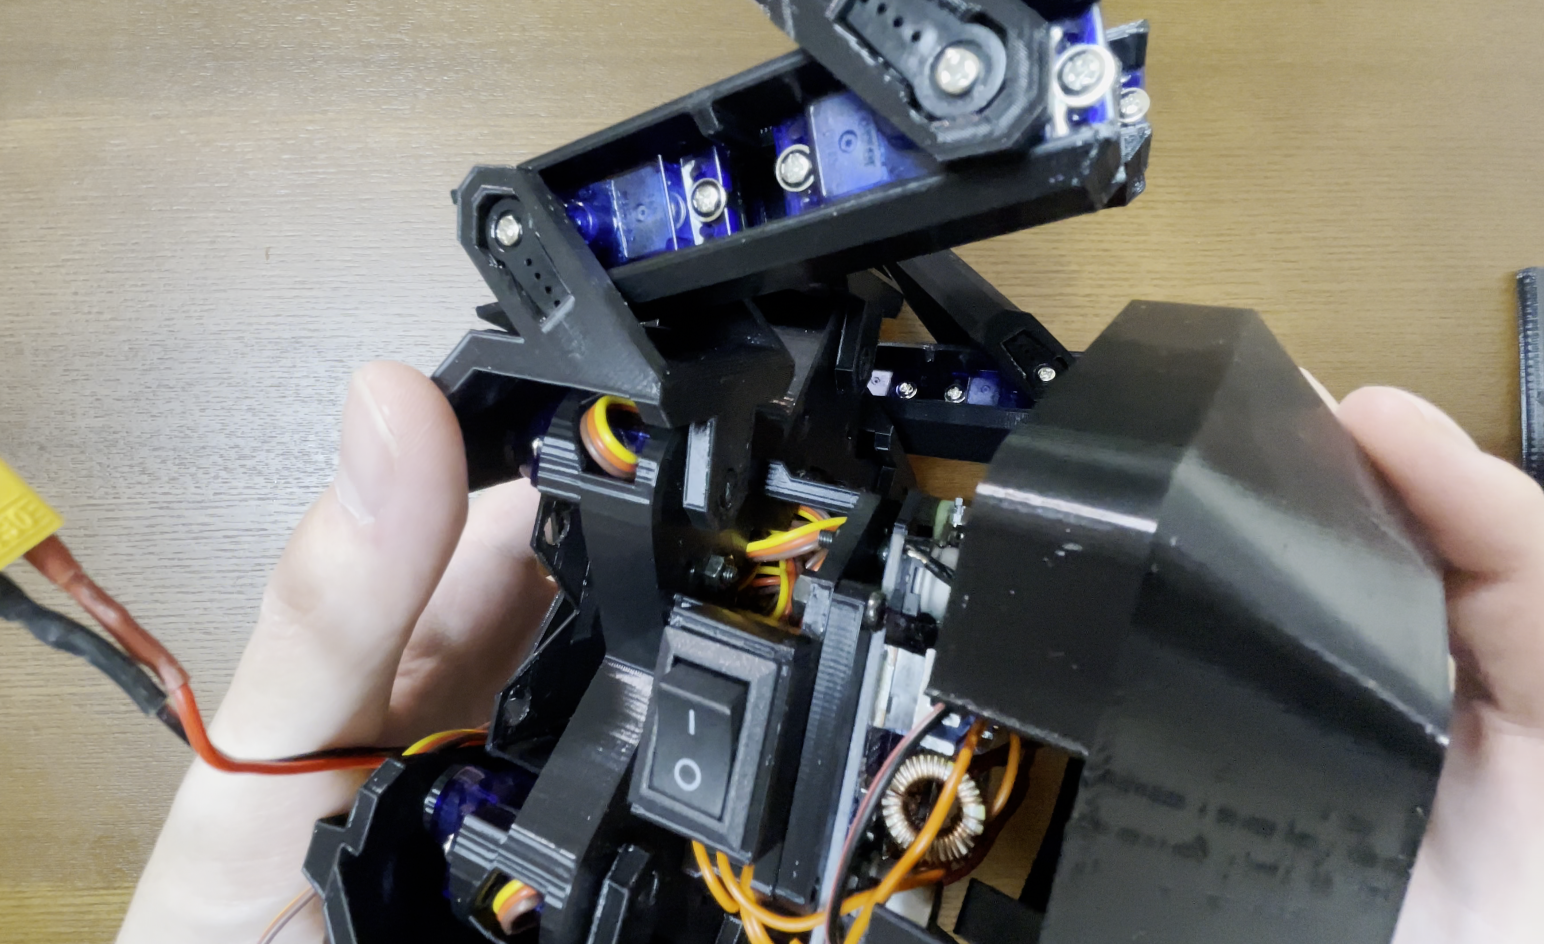
電源スイッチの取り付け
カバーの取り付け
バッテリーを取り付け
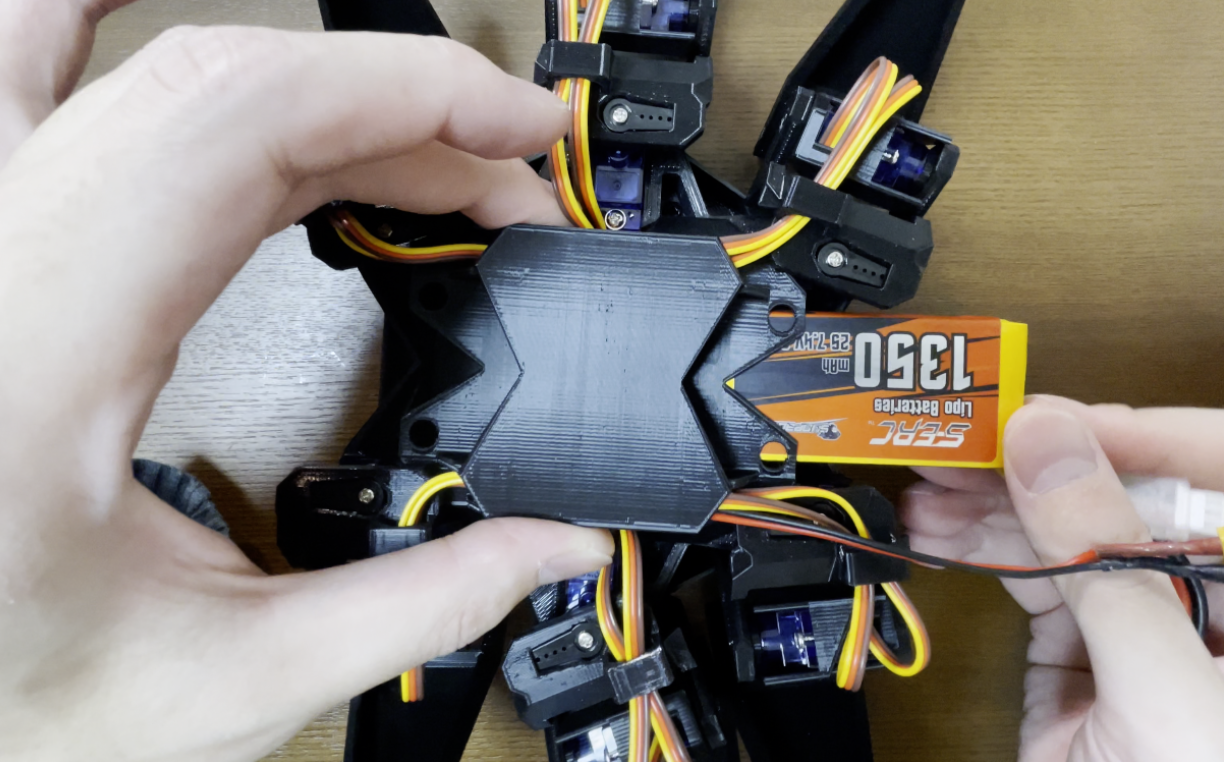
完成!!
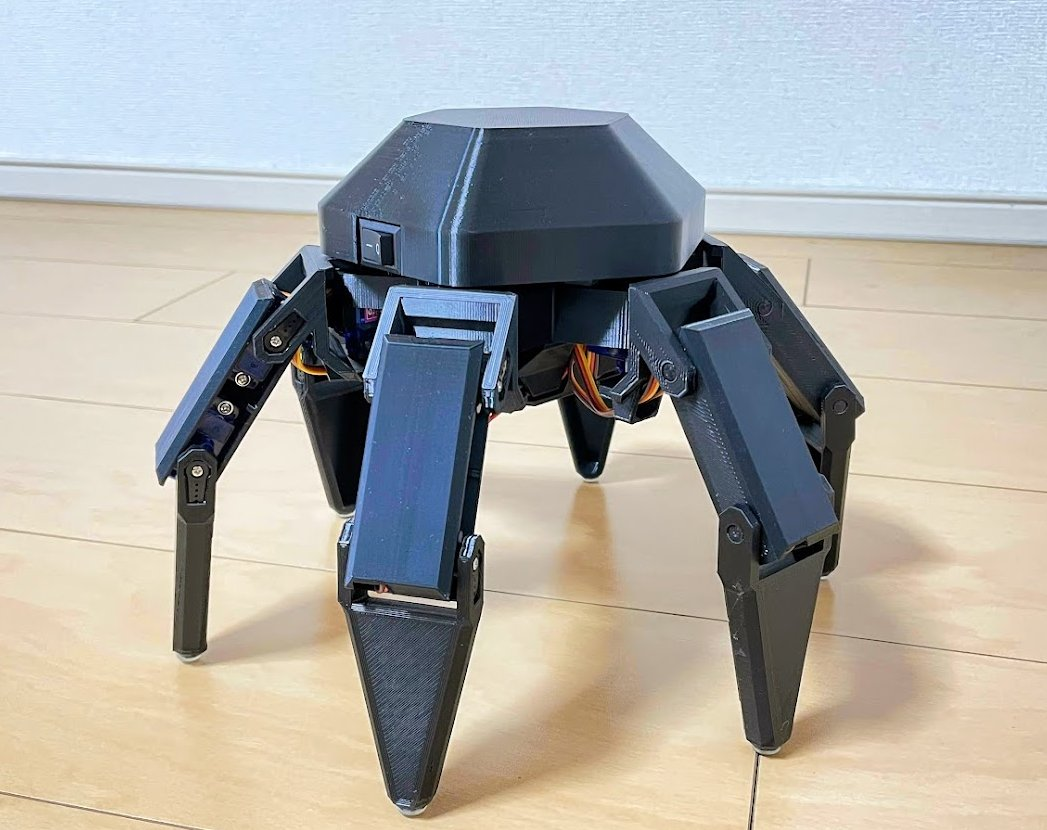
稼働テスト
長期間の足踏みテスト。15 分稼働し、力強く足踏みできることが確認できました!
今回はここまで。